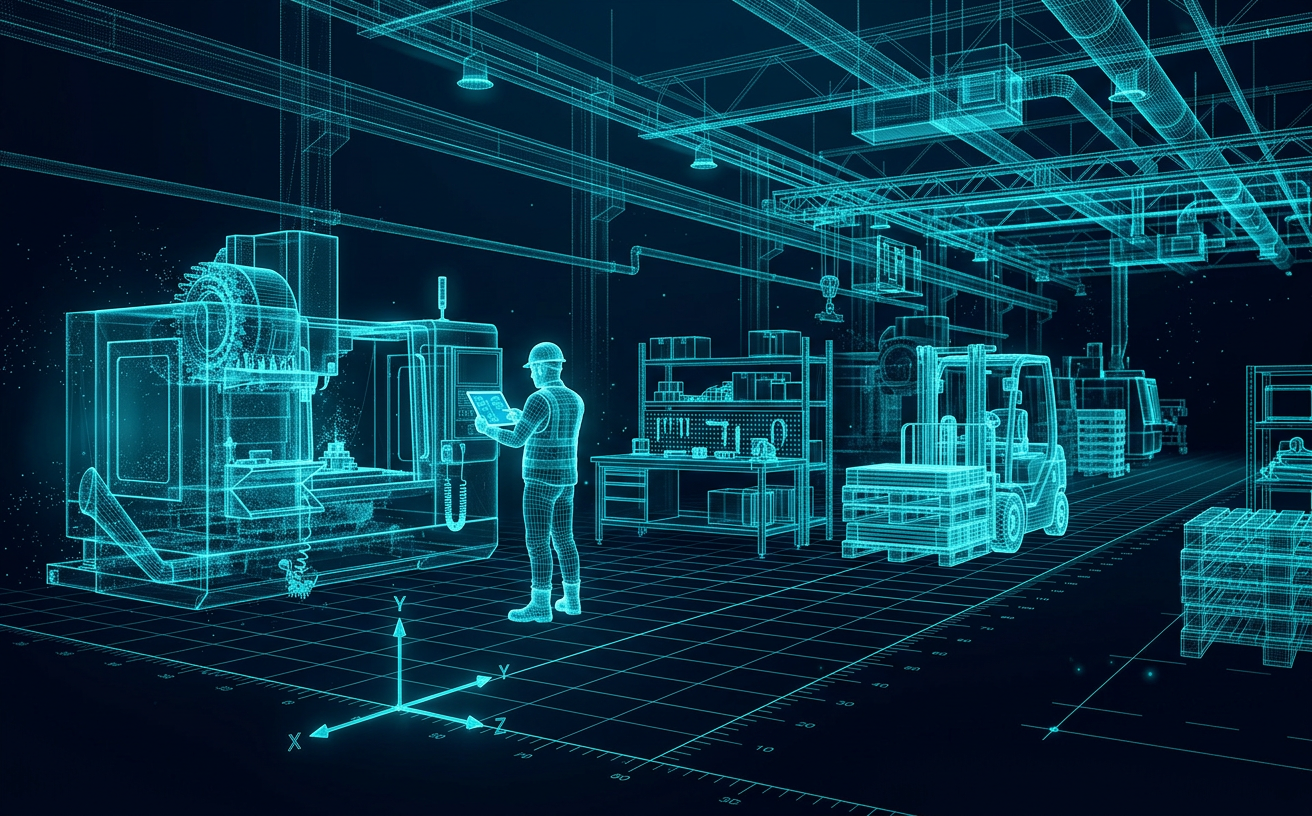
{ 空間コンピューティング }どこに・何が あるか
すべてを、同じ3次元座標の上に。
- 概要
- 人・現場空間・機械・備品が、同一の3次元絶対座標系を共有する基盤。カメラごと・端末ごとにバラバラだった位置情報を一つの空間に統合します。
- 要素技術
- パススルーMR
- SLAM
- 6DoFトラッキング
- 絶対座標変換
SPATIAL SEARCH PLATFORM
現場の映像を「見る」時代から、
データとして「検索する」時代へ。
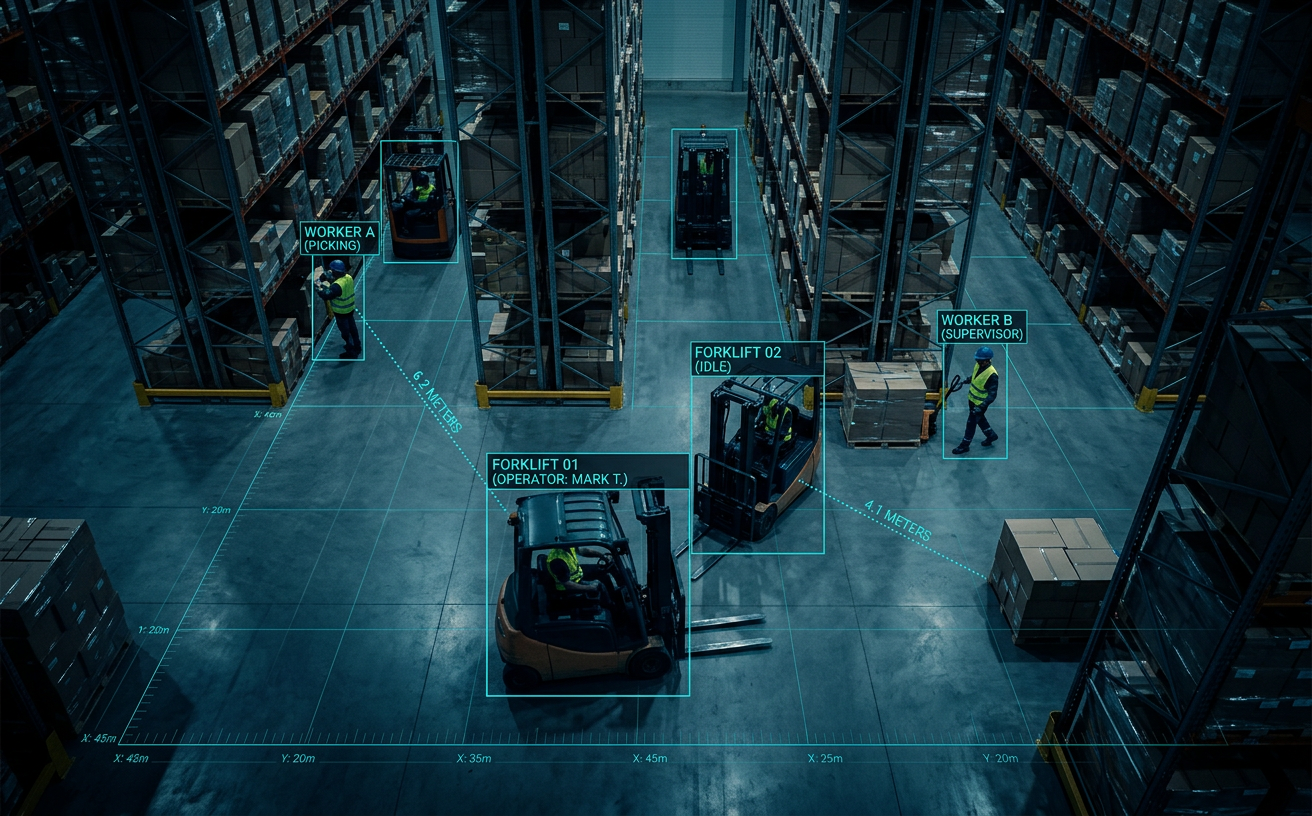
既存の防犯カメラ映像を、検索可能な空間データベース(Semantic Scene Graph)へ自動変換。 何百時間もの録画データから、探したい「プロセス」「ボトルネック」「インシデント」を瞬時に抽出する次世代の空間検索プラットフォーム。
PAIN POINTS
業務のムダやトラブルの原因、ヒヤリハットを探すため、管理者が何時間も録画映像を早送りして目視確認している。
「この動作を検知したい」という現場ごとの独自ルールが多く、専用のAIモデルを開発・追加学習させるコスト(数千万〜)と時間がかかりすぎる。
現場の映像データは極めて機密性が高く、外部の共有クラウド(SaaS)にそのままアップロードすることは社内規定で許されない。
SPATIAL SEARCH
カメラ映像から、そこに映る物体情報、状態・関連情報をAIが抽出。「空間データベース」として構造化するので、プロンプトで「欲しいScene」を自由に検索して取り出せます。
SOLUTION
「空間検索エンジン」は、映像をAIで解析し、「誰が・どこで・何と・どのような距離や関係性にあるか」を毎フレーム構造化データとして蓄積します。
特定のルールをAIに直接学習させる従来のアプローチとは異なり、システムは「客観的な事実(絶対座標)」だけをデータ化します。ユーザーは蓄積されたデータに対して、後から自由に検索条件を定義し、あらゆる現場の文脈を瞬時に引き出すことができます。
{
  "frame": 18342,
  "timestamp": "2026-10-06T09:12:04Z",
  "nodes": [
    { "id": "person_07", "type": "PERSON",
      "pos_m": { "x": 12.4, "y": 3.8 } },
    { "id": "forklift_02", "type": "FORKLIFT",
      "state": "EMPTY", "motion": "STOP",
      "pos_m": { "x": 14.1, "y": 5.2 } }
  ],
  "edges": [
    { "from": "person_07", "to": "forklift_02",
      "relation": "NEAR", "distance_m": 2.21 }
  ]
}
SPATIAL SEMANTICS
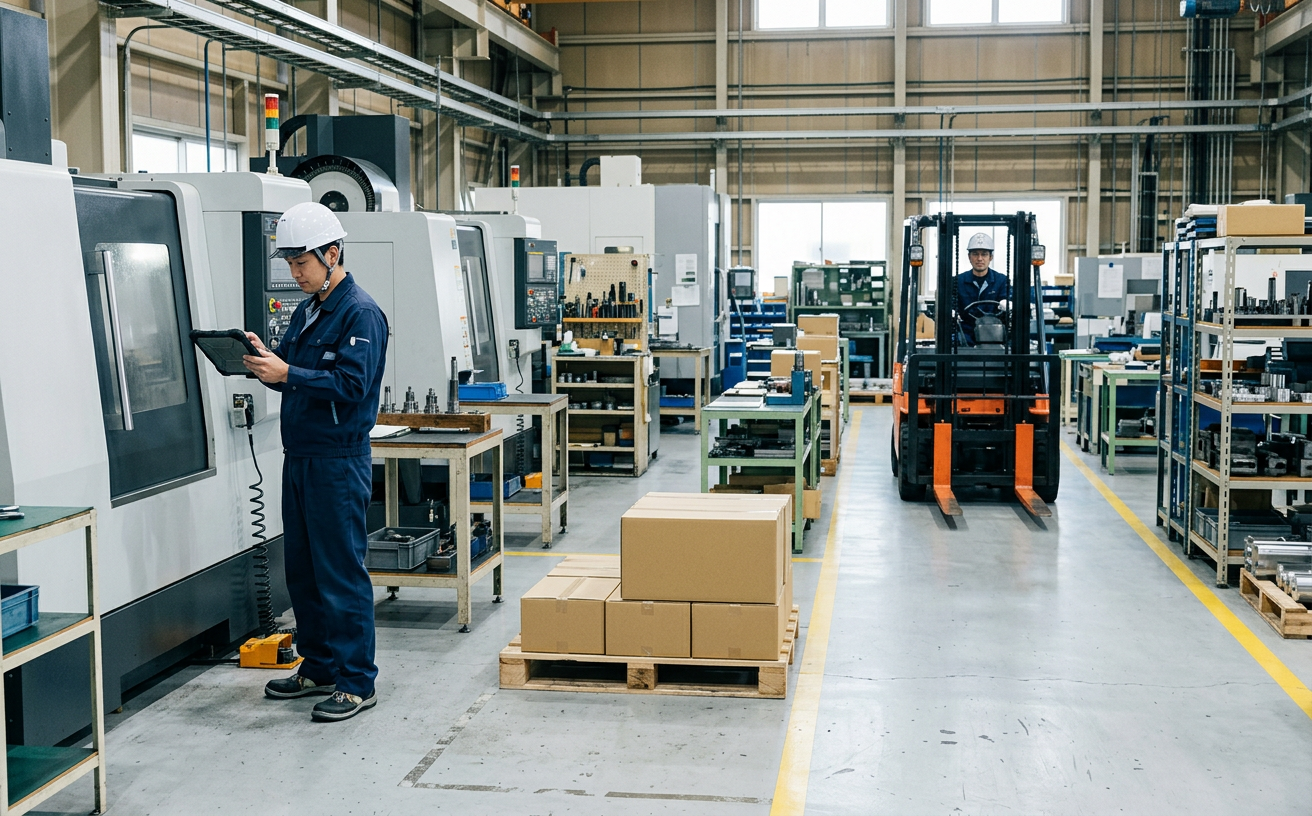
「どこに何があるか」を揃える空間コンピューティングの上に、「それが何で、どう関係しているか」を理解する空間セマンティクスを重ねる。この2層があることで、録画映像は初めて検索できるデータになります。
USE CASES
USE CASE 1
検索クエリ例
「過去1週間で、フォークリフトが【荷物を持たずに(EMPTY)】【3分以上停止(STOP)】していたシーンを抽出」
効果
設備の稼働率低下の原因(前工程からの部品待ちや、特定エリアでの渋滞など)を動画付きデータで即座に特定し、人員配置や工程を最適化します。
USE CASE 2
検索クエリ例
「過去1ヶ月間で、稼働中のフォークリフトと作業員が【3m以内】に接近したシーンをすべて抽出」
効果
事故が起きてから映像を見るのではなく、事故に至らなかった「危険の芽」を定量的に可視化。指定エリア内に人がいなかったことを証明する安全監査ログとしても機能します。
USE CASE 3
検索クエリ例
「ダッシュボード上で新たに描画した【通路A】と【通路B】を、作業員が【交差(CROSS)】した回数を先週のレイアウトと比較」
効果
現場で棚の配置を変えた際、動線が本当に効率化されたのかを感覚ではなくデータで検証。Webサイトのアクセス解析のように、現実空間の改善を高速で回せます。
FEATURES
既存の俯瞰(見下ろし)カメラ映像から、独自の幾何学計算により、誤差数十センチ程度の「絶対座標(メートル)」を自動算出します。※高精度を要する場合は検証が必要です。
「特定のエリアへの侵入」や「交差」といったルールはAI側ではなく、データベースの検索条件として設定します。「先月、ここに新しい通路を作っていたら何人通ったか?」といった条件でも、過去の映像データを即座に再検索・分析できます。
セキュアなプライベートクラウドへのデプロイメントに標準対応。外部に映像を出さずに、高度な空間解析基盤を社内ネットワークに構築可能です。※お客様のセキュリティ要件に合わせたオンプレミス(自社サーバー)環境への構築もご相談可能です。
HOW IT WORKS
高速な物体検出AI(YOLO等)とトラッキング技術が、「人」「フォークリフト」「荷物」などの対象物を高精度に追跡。
画像処理技術を用いた幾何学変換により、映像内の2Dピクセルを「現場の俯瞰座標(X・Yメートル)」へ変換。
抽出した対象物の座標や相互の距離を、ノードとエッジに構造化してデータベースへ格納。
空間やタイムマシン検索に優れた検索エンジンを活用。検索結果から当該シーンへの連動も可能。
CONTACT
導入環境(オンプレミス/クラウド)、対象としたい現場の規模、解決したい課題など、まずはお気軽にご相談ください。専門のエンジニアが最適なシステム構成をご提案いたします。
まずはお問い合わせ・ご相談