そのロボットAI、データ不足で足踏みしていませんか?
VLA模倣学習用 教示データを量産する
「XRテレオペレーション」基盤
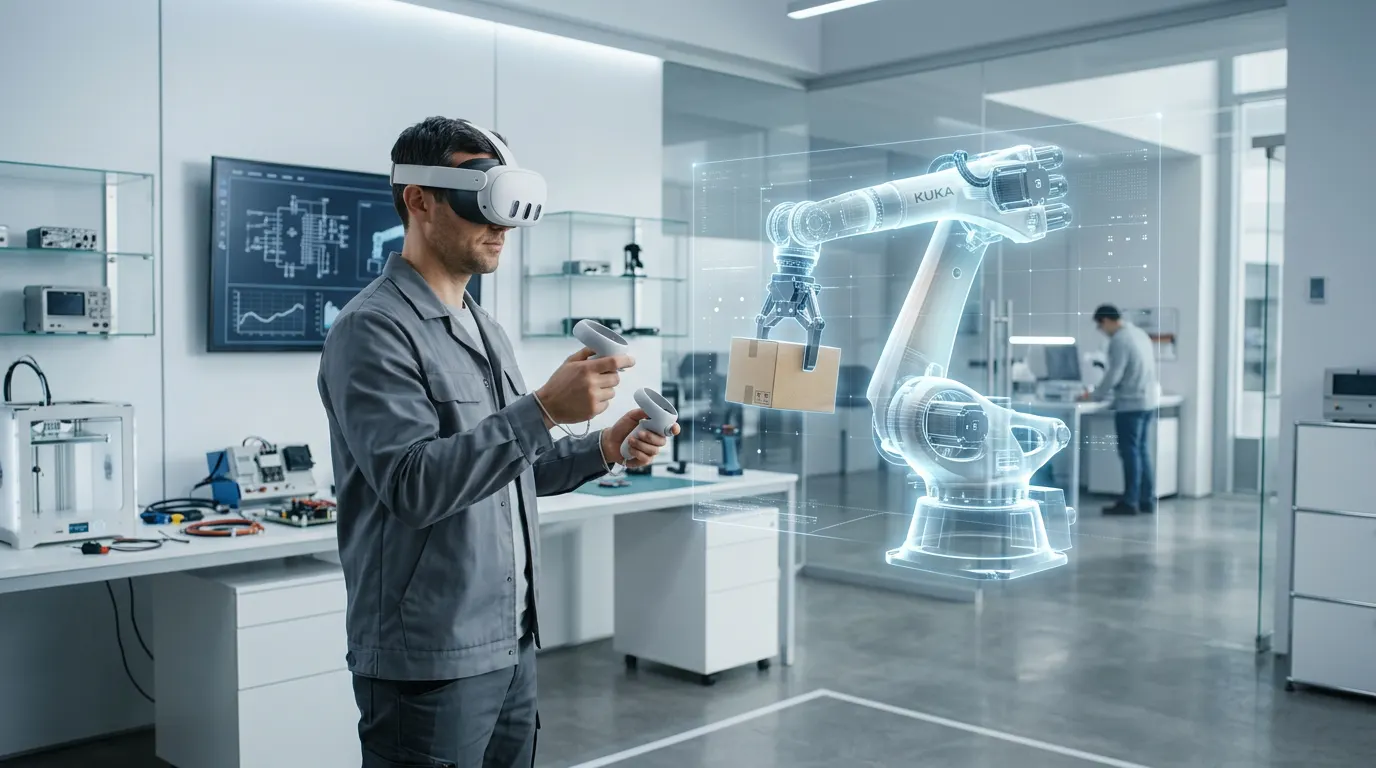
Meta Quest 3とデジタルツインを融合。高額な専用機材や煩わしい物理リセットをなくし、純度100%の模倣学習データを従来の数分の一のコストと時間で量産します。
PROBLEM
従来の実機データ収集が抱える3つの壁
- 課題1量
実機環境による物理的限界
1テイクごとの初期配置や片付けに時間を奪われ、AI学習に必要なデータ量が圧倒的に足りない。
- 課題2質
手動タグ付けによるノイズ
「掴んだ」「運んだ」の記録を人間のボタン操作に頼るため、タイミングのズレや操作のブレが混入し、AIの学習精度が上がらない。
- 課題3軌道
2D操作による不自然な動作
直感性を欠くデバイスの操作性により、機械的で手探りな軌道になってしまう。
CONCEPT
その課題、最先端のテレオペレーション・ソリューション「XRツルハシ」が解決します。
大量の模倣学習用データをデジタルツインの中で作成します。真値に基づく自動タグ(ステート)付けにより「視覚・言語・動作」が完全同期したノイズフリーな教示データを、AIを使用して効率的に生成。
- 解決1量
待ち時間なし「瞬時リセット」
環境の初期化やランダム配置をシステムが瞬時に実行。オペレーターは作業のみに集中でき、高品質な成功テイクを途切れることなく連続取得できる。
- 解決2質
真値に基づく「自動タグ付け」
デジタルツイン内の正確な座標データと接触判定アルゴリズムにより、秒の狂いもない自動ステート(タグ)付けを実現。
- 解決3軌道
人間本来の「滑らかな軌道」を抽出
Meta Quest 3を使用した 6 DoF 没入操作により、人間特有の滑らかで無駄のない動作をそのまま記録。
SOLUTION
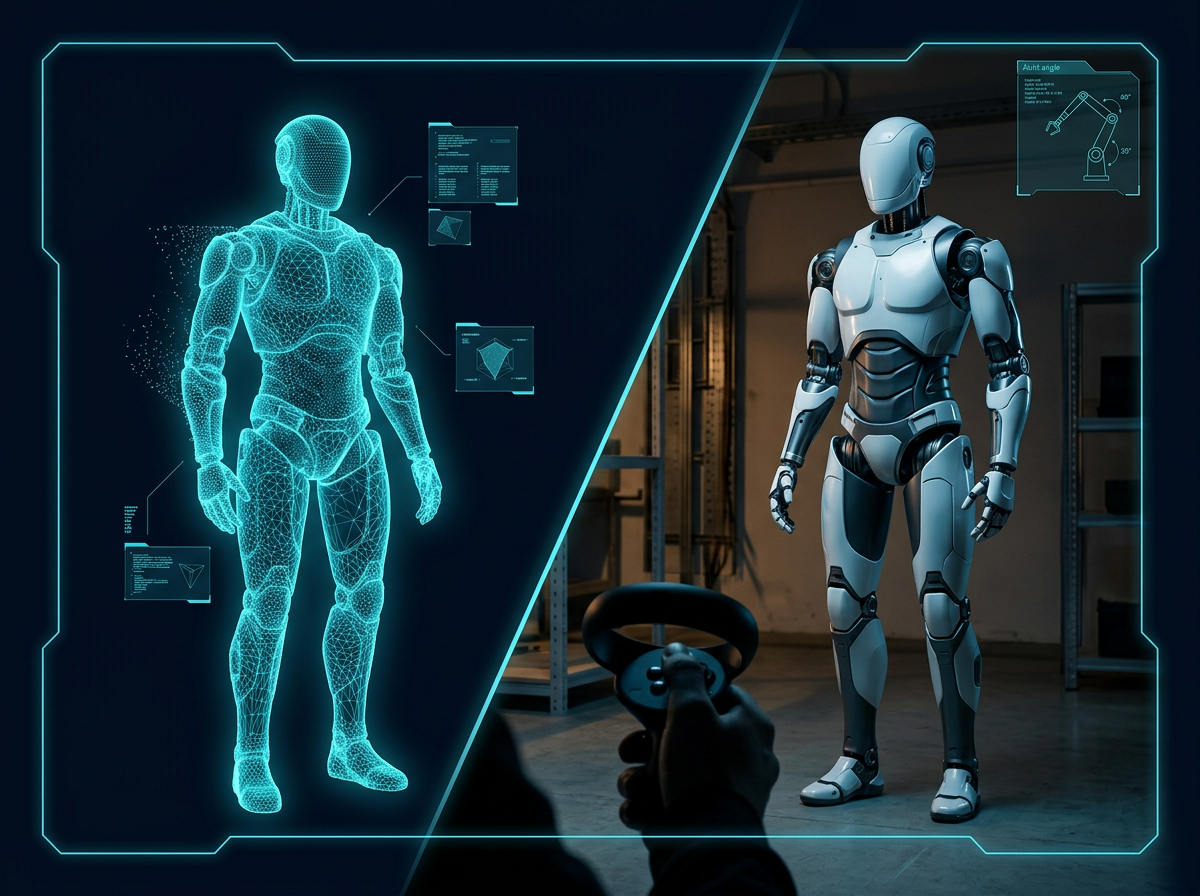
Quest 3を被るだけ。すべてはデジタルツインの中で完結します。
「XRツルハシ」は、市販のVRゴーグルとNVIDIA Isaac Simを直結。現実の物理的な制約からオペレーターを解放し、システムが完璧に統制する仮想空間内で、実機にそのまま適用できる学習データを効率よく作成します。
CORE MERITS
R&Dの要求を満たす3つの技術優位性(導入メリット)
- テイクの質と有用性
「Sim-to-Realの壁」を越える最強の学習用データ生成
「仮想空間のデータだけでは実機に通用しない」このSim-to-Realに対する実践的な解決策をご提供します。高精度な物理シミュレータ上で、システムによる「対象物のランダム配置」や「環境の瞬時リセット」を自動実行。実環境では取得不可能な「真値に基づく絶対座標」と「ミリ秒単位の自動ステート(タグ)付け」を備えた、バリエーション豊かな教示データ(「視覚・言語・動作」が完全同期したデータ)を効率的に量産できます。これをAIの模倣学習(fine tuning)の基盤とすることで、これまで数千回必要だった実機でのデータ収集を、最後の微調整のみへと劇的に削減。勿論、その微調整フェーズにおける「実機でのテレオペレーション(実機データ収集)」も本基盤でシームレスにカバーします。
- 拡張性
汎用機への標準対応と「独自ロボットへの適用」(Option)
Unitree G1等の主要汎用機を前提としたデータ収集に標準対応。さらに、操作軌道を「空間絶対座標」として独立処理するアーキテクチャであるため、貴社オリジナル機体や特殊ハンドへの適用も可能です。「USDモデル」または「URDFファイル」をご提供いただければ、ハードウェアの実機完成を待たずに、仮想環境下で直ちにAI教示データの先行収集をスタートできます。
- セキュリティ
完全ローカル構築(オンプレミス納品)対応
システムは貴社内のハイエンドPC(Isaac Sim / Lab 環境)へ直接構築するオンプレミス納品が可能です。
READY-TO-TRAIN
収集したデータは世界標準の模倣学習フレームワークへ「ネイティブ出力」
特殊なデータ変換やタグ付けの手間は不要です。世界標準の模倣学習フレームワークにネイティブ対応していますので、そのままAI学習へご利用いただけます。
Hugging Face / LeRobot対応
クラウド連携に最適な Parquet + MP4 + JSON 形式
- Parquet
- MP4
- JSON
Robomimic対応
ローカルでの高速学習に最適な HDF5 形式
- HDF5
USE CASES
代表的な「データ化」ユースケース例
歩行・広域移動作業
広域エリアの移動を学習する「アプローチ軌道」をデータ化
概要
左ジョイスティックによる移動指示(速度コマンド)とロボットの自動歩行制御を連携させ、目的地の棚や作業台までのスムーズな移動プロセスを1つの連続データとして記録します。
全身連動タスク(屈伸・かがみ込み動作)
概要
VRヘッドセットの高さ変化(Z軸沈み込み)に連動してロボットの腰・膝の屈伸動作を追従。床面や低い棚にある対象物へ姿勢を低くして手を伸ばす一連の動作をデータ化します。
両手協調での搬送・運搬作業
概要
両腕の位置関係と関節にかかる負荷(モーター電流値)を同時にセンシング。対象物を潰さず・落とさない「適度な力加減(インピーダンス制御)」で抱え込み、安全に搬送・配置する運搬軌道をそのまま記録します。
HOW TO START
貴社の開発フェーズやニーズに合わせた3つの導入プラン
- Plan 1
システム導入プラン
Isaac Sim環境をお持ちのチーム向け
お手持ちのシミュレータ環境(ハイクラスGPU機)に、貴社向けにカスタマイズしたツルハシ・システムを導入し、データ蓄積を開始。
- Plan 2
デジタルツイン構築パック
自社製品を扱いたい企業向け
貴社のCADデータをシミュレータ用(USD)に変換し、検証環境の構築までをサポート。
- Plan 3
データ納品・AI構築フルサポート
最速でPoCを進めたい企業向け
まずはご要件をお聞かせください。デジタル及び実機でのデータ収集からAIモデルの構築まで、一気通貫で実施いたします。
FAQ
導入・技術仕様に関するよくあるご質問
Q.実機ロボット(ROS 2等)へのAIモデル組み込みや、制御システムの構築までサポートしてくれますか?
ご選択いただくプランによって提供範囲が異なります。
【Plan A(システム導入プラン) / Plan B(デジタルツイン構築パック)の場合】本プラットフォームは「最高品質のデータセットの作成」に特化しています。デジタルツイン環境の構築や独自のUSDモデルの作成はオプションで承ります。実機システム(ROS 2等)へのデプロイはお客様ご自身で行っていただきます。特定のハードウェアやベンダーに縛られない標準フォーマット(LeRobot/ONNX等)で出力されるため、貴社の既存システムへ自由に組み込むことが可能です。
【Plan C(データ納品・AI構築フルサポート)の場合】デジタルツイン環境の構築~データ作成・模倣学習~実機での動作確認やROS 2連携までを含めた、一気通貫のシステムインテグレーション(受託開発)として当社がすべて代行・納品いたします。
Q.自社ですでに運用しているIsaac Sim環境に、XRツルハシを追加導入できますか?
はい、可能です。
当社のシステムはエッジ処理を基本としているため、お客様が現在お使いのローカルハイエンドPC(Isaac Sim稼働環境)に、専用の接続エージェント(ソフトウェア)をインストールしていただくだけで、すぐにお手持ちのQuest 3と連動したXRテレオペレーション環境が完成します。
※OSおよびバージョンにより制限があります。
Q.データ出力時の「フェーズごとの自動スライス」とは具体的にどのような状態ですか?
1回の連続した操作を、意味のある単位に自動分割して出力する機能です。
例えばオペレーターが「接近➔把持➔運搬」という一連の作業を通しで操作した場合、出力時にはシステムが完璧なタイミングでデータを切り分け、「接近のみのデータセット」「把持のみのデータセット」として整理された状態(Parquet/HDF5形式)でエクスポートされます。これにより、エンジニアの皆様が最も苦労する「データの前処理・クレンジング」の時間を実質ゼロにします。
CONTACT
貴社専用の「XRテレオペ・データ収集基盤」をご相談ください
自社ハードウェア対応:自社製ロボット・特殊ハンドへの適用相談
デジタルツイン構築:社外秘CAD(未公開部品など)を使った仮想テレオペ環境構築のご相談
オンプレミス導入:貴社Isaac環境への直接構築、PoC(概念実証)のご相談